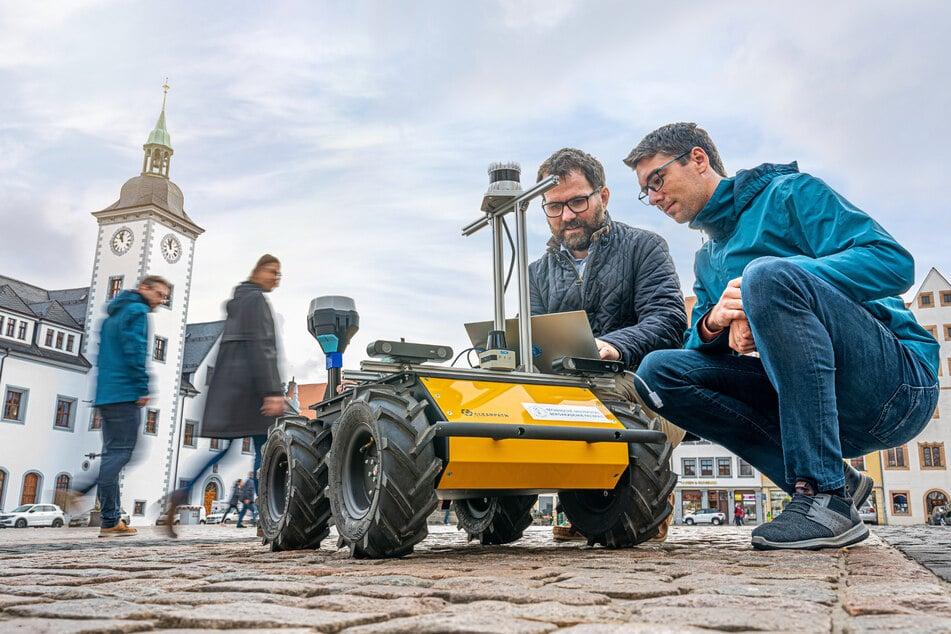
Ein Lieferroboter auf dem Land.
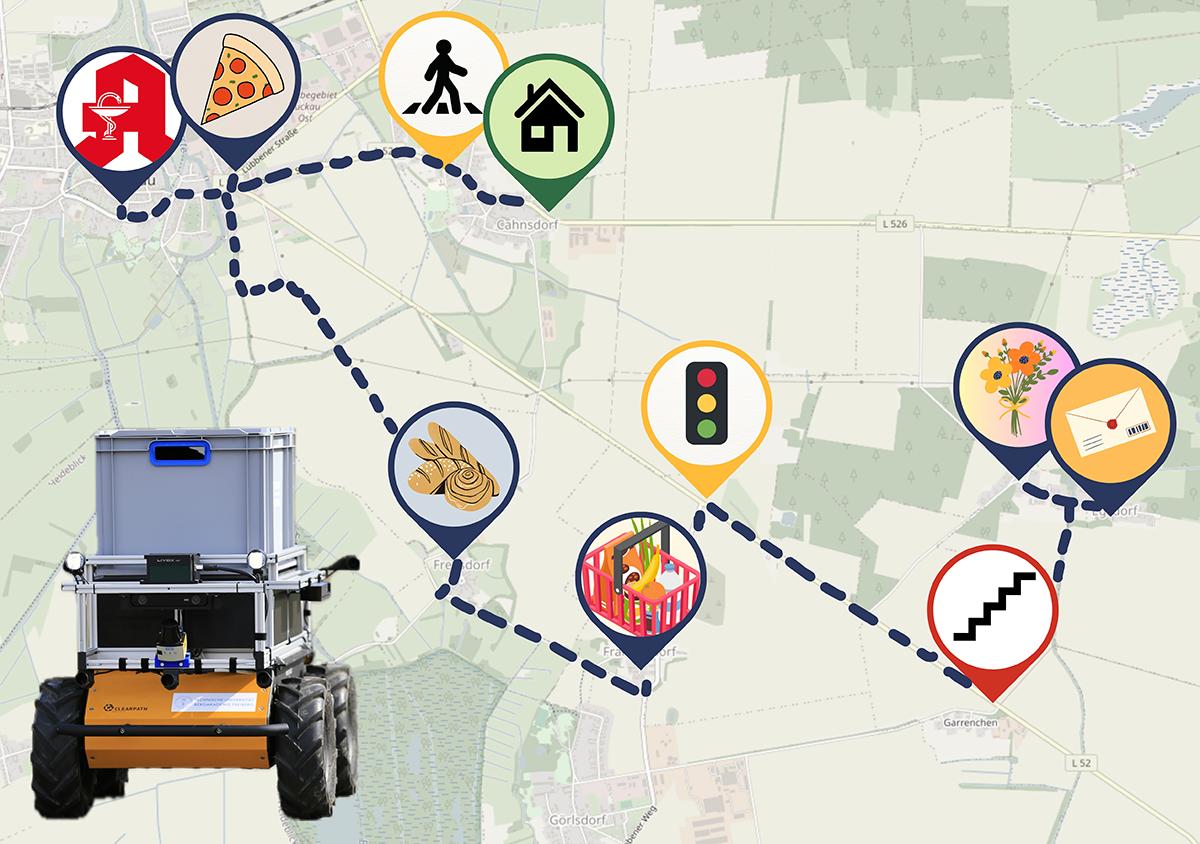
Hier die Reiseroute:
Ein Lieferroboter auf dem Land.
Hier die Reiseroute:
Was die KI dazu sagt:
Grundlage: LinkedIn-Beitrag von Sebastian Zug, TU Bergakademie Freiberg, vom 9. Oktober 2026.
8
Am 7. Oktober 2026 wurde der Lieferroboter ROSEE vom RoboLab der TU Bergakademie Freiberg auf eine Testfahrt in Richtung Dresden geschickt. Ziel war es, die Einsatzfähigkeit autonomer Lieferroboter außerhalb städtischer Umgebungen zu untersuchen.
ROSEE legte rund 25 km selbstständig zurück, unter anderem auf Feldwegen, durch Dörfer und auf Landstraßen.
Die Strecke umfasste insgesamt 900 Höhenmeter und Steigungen von bis zu 11 %.
Rund 8 km musste der Roboter aufgrund unsicherer Verkehrsbedingungen im Kofferraum zurücklegen.
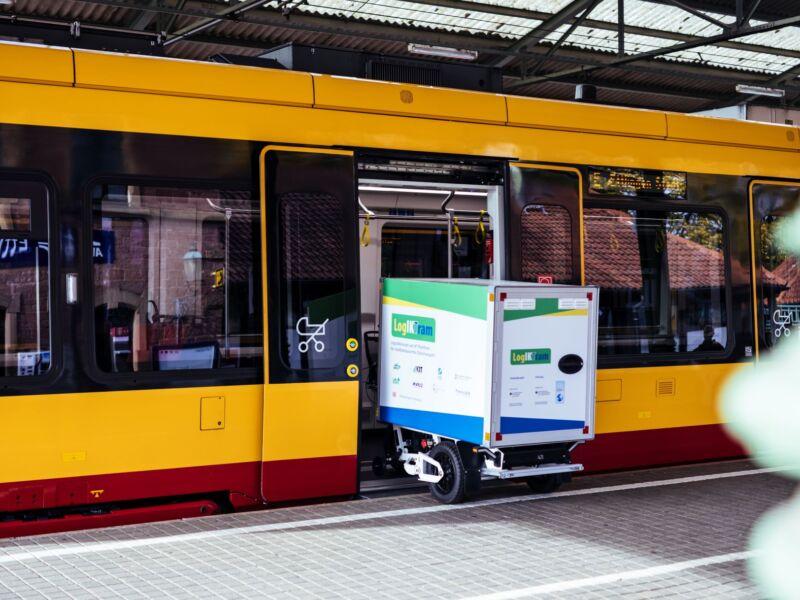
Die Reise endete planmäßig mit der Nutzung des öffentlichen Verkehrs.
Das Ziel war nicht nur, die technische Leistungsfähigkeit zu demonstrieren, sondern konkrete Herausforderungen beim Einsatz autonomer Mobilität im ländlichen Raum zu identifizieren.
| Beteiligte | Beitrag | Zweck und Nutzen |
|---|---|---|
| Sebastian Zug und das RoboLab der TU Bergakademie Freiberg | Organisierten und begleiteten die Testfahrt mit ROSEE. | Erprobung autonomer Navigation unter realen Bedingungen und Identifikation technischer Grenzen. |
| Georg Jäger, Norman Seyffer und Nils Friedrich | Begleiteten die Reise als Teil des Entwicklerteams. | Technische Beobachtung und Unterstützung bei der Erprobung. Konkrete Einzelaufgaben sind nicht dokumentiert. |
| Prof. Sylvio Simon und Matthias Nattke | Begleiteten ebenfalls die Fahrt. | Unterstützung der Erprobung und des Projektumfelds; individuelle Aufgaben sind nicht näher beschrieben. |
| Landesamt für Straßenbau und Verkehr, DEKRA-Prüfstelle in Klettwitz und Stadt Freiberg | Ermöglichten die Reise aus rechtlicher Perspektive. | Schaffung der Voraussetzungen, um die Testfahrt im öffentlichen Raum durchführen zu können. |
| Dresdner Verkehrsbetriebe | Erlaubten die Nutzung der Straßenbahnlinie 7. | Erprobung der Einbindung des öffentlichen Verkehrs in eine Mobilitätskette. |
| Projekt „Lieferroboter für die Ländliche Lausitz“ mit BTU Cottbus-Senftenberg, Lauer Verkehrstechnik GmbH und ProFunk electric Service GmbH | Ist als Partnerkonstellation für die nächste Erprobung im Folgejahr genannt. | Weiterentwicklung und Übertragung der Erkenntnisse auf zukünftige Einsätze im ländlichen Raum. |
| 4transfer und mPACT | Organisieren gemeinsam das mFUND-Netzwerktreffen zur autonomen Mikromobilität und smarten Logistik. | Austausch und Vorstellung der Ergebnisse zur Weiterentwicklung des Themenfelds. |
Wichtig: Die Quelle nennt die Beteiligten und ihre Beiträge auf Projektebene. Eine detaillierte Zuordnung einzelner technischer Aufgaben zu den Personen ist daraus nicht möglich.
Die Testfahrt zeigte drei zentrale Herausforderungen.
Gras am Wegesrand führte zu unnötigen Notstopps. Der Roboter muss besser unterscheiden können, welche Situationen tatsächlich ein Hindernis darstellen.
Nutzen: Weniger unnötige Stopps und zuverlässigere Navigation.
Höhenunterschiede und Steigungen beeinträchtigten die Umrechnung der 3D-Lokalisierung auf eine 2D-Pfadführung.
Nutzen: Robustere Positionsbestimmung und Routenplanung auf hügeligem Gelände.
Im Feierabendverkehr auf Straßen ohne Gehweg war eine sichere Weiterfahrt nicht möglich. Der Roboter musste deshalb auf einem Teilstück transportiert werden.
Nutzen: Klare Einsatzgrenzen, sicherere Routenplanung und bessere Grundlagen für die rechtliche Bewertung.
Diese Erkenntnisse zeigen: Die technische Machbarkeit ist grundsätzlich gegeben, aber ein zuverlässiger Betrieb im ländlichen Raum erfordert andere Lösungen als in der Stadt.
Praxistest unter realen Bedingungen
Die Fahrt fand nicht nur in einer kontrollierten Testumgebung statt, sondern auf unterschiedlichen Wegen und Straßen. Dadurch wurden konkrete technische Grenzen sichtbar.
Interdisziplinäre Zusammenarbeit
Forschung, Entwicklung, Verkehrsunternehmen und öffentliche Stellen wirkten zusammen. Das schafft eine Grundlage, technische und regulatorische Fragen gemeinsam zu bearbeiten.
Erprobung einer kombinierten Mobilitätskette
Die geplante Einbindung des öffentlichen Verkehrs zeigt, dass autonome Roboter nicht zwingend jede Strecke allein bewältigen müssen.
Konkrete Erkenntnisse statt reiner Demonstration
Die Testfahrt lieferte verwertbare Hinweise zu Navigation, Geländetauglichkeit und Verkehrssicherheit. Damit lassen sich weitere Entwicklungsschritte gezielter planen.
Die folgenden Punkte sind aus den dokumentierten Ergebnissen abgeleitete Chancen, keine bereits nachgewiesenen Erfolge.
Lieferroboter könnten künftig bei der Zustellung von Waren und Gütern in dünn besiedelten Gebieten helfen, insbesondere dort, wo klassische Lieferwege aufwendig sind.
Möglicher Mehrwert: Ergänzung bestehender Zustelldienste und bessere Erreichbarkeit abgelegener Orte.
Kleine autonome Transportlösungen könnten perspektivisch Menschen entlasten, die Einkäufe oder andere Gegenstände nicht selbst tragen können.
Möglicher Mehrwert: Mehr Selbstständigkeit im Alltag. Dafür müssen konkrete Einsatzfälle und Anforderungen erst validiert werden.
Roboter könnten perspektivisch Teil einer vernetzten Logistik sein, in der sie geeignete Teilstrecken selbstständig zurücklegen und für andere Abschnitte den öffentlichen Verkehr oder alternative Transportlösungen nutzen.
Möglicher Mehrwert: Flexiblere Transportketten und weniger Bedarf an durchgehenden autonomen Fahrstrecken.
Die Zusammenarbeit mit Behörden und Verkehrsunternehmen kann helfen, Anforderungen für den Betrieb auf öffentlichen Wegen und Straßen zu konkretisieren.
Möglicher Mehrwert: Klarere Einsatzregeln und bessere Voraussetzungen für spätere Pilotprojekte.
Die dokumentierten Schwachstellen liefern konkrete Ansatzpunkte für die nächste Testphase des Projekts „Lieferroboter für die Ländliche Lausitz“.
Möglicher Mehrwert: Gezielte Verbesserungen bei Navigation, Geländeanpassung und sicherer Routenwahl, bevor ein Regelbetrieb erwogen wird.
Die Landpartie war ein wichtiger Praxistest, aber noch kein Nachweis für einen wirtschaftlich tragfähigen Regelbetrieb.
Die wesentlichen Ergebnisse sind:
Technisch: Autonome Fahrten im ländlichen Raum sind grundsätzlich möglich. Navigation und Hinderniserkennung müssen jedoch weiter verbessert werden.
Sicherheit: Nicht jede Straße ist für einen autonomen Lieferroboter geeignet. Sichere Routen und klare Einsatzgrenzen sind entscheidend.
Organisation: Die Zusammenarbeit zwischen Forschung, Wirtschaft, Behörden und Verkehrsunternehmen ist eine wichtige Voraussetzung für weitere Tests.
Zukunft: Besonders interessant sind die Versorgung ländlicher Regionen, die Unterstützung mobilitätseingeschränkter Menschen und die Verknüpfung mit dem öffentlichen Verkehr.
Nächster Schritt: Die Ergebnisse sollen am 5. November 2026 beim mFUND-Netzwerktreffen vorgestellt werden. Für das Folgejahr ist eine weitere Erprobung mit dem Projektteam der Ländlichen Lausitz angekündigt.
Fazit: Der größte Wert der Landpartie liegt darin, dass sie reale Einsatzgrenzen sichtbar gemacht und konkrete Entwicklungsfelder aufgezeigt hat. Die Chance besteht darin, diese Erkenntnisse in sichere, bedarfsgerechte und wirtschaftlich sinnvolle Mobilitäts- und Logistiklösungen für den ländlichen Raum zu überführen. Entscheidend ist jetzt, technische Verbesserungen, rechtliche Anforderungen und konkrete Anwendungsfälle zusammenzubringen.
Ja, das wäre - derzeit allerdings nur theoretisch - möglich.
Dazu bedarf es aber vollkommen neuer Angebote für den regelmäßigen Transport von - auch sperrigem und volumösem/schwerem Stückgut aber auch von kleinen Mengen von Schüttgut ( z.B. auch Sand/Erde ..) in öffentlichen Verkehrsmitteln.
Derzeit gibt es dafür weder geeignetes Wagenmaterial ( Güter- Wagen, auch für den Regionalverkehr mit Regional- bzw. Straßenbahnen) und gibt es nicht einmal mehr die vormals in fast jenem Zug mitgeführten Gepäck- bzw. Postwägen der überregional tätigen Bahngesellschaften.
Im Fahrgastbereich die Mitbenützung öffentlicher Verkehrsmittel durch autonome Zustellfahrzeuge - und dann auch noch gemeinsam mit ihrer "Payload - in Zukunft zu gestattten, halte ich für unzulässig, und den Fahrgästen nicht zumutbar - ist doch schon die Mitnahme von mehreren Kinderwägen und /oder von Rollstuhlfahrern bzw Fahrrädern, oder die Mitnahme eines großen Wochenendeinkaufs durch heimfahrende Pendler in öffentlichen Verkehrsmitteln aus Platzgründen zumeist nicht möglich.
In keinem heute üblichen Fahrgastraum öffentlicher Verkehrsmittel ist die Mitnahme von großem Reisegepäck (mehr als ein Trolley und eine Tasche je Reisendem) möglich. Vormals hat es aber mehrwöchige Reisen /Aufenthalte ( z.B. „Sommefrische“, „Studienreisen“ ) immer wieder gegegeben, die dann auch die Mitnahne von großem Reisegepäck erforderten.
Es kann durchaus erwartet werden, dass die Länge von Aufenthalten und Reisen (mit öffentlichen Verkehrsmitteln) mit dafür erforderlichem großem Reisegepäck - und dadurch erhöhten Transporterfordernissen für Gepäck / Stückgut in öffentlichen Verkehrsmitteln - in Zukunft wieder zunehmen wird, wenn der motorisierte Individual-verkehr zur Erreichung von Klimaschutzzielen für den Bereich Verkehr in Zukunft deutlich geringer werden muss.
Auf in Zukunft ansteigenden Güter-/Stückgut-Transport sind aber alle Bahngesellschaften nicht vorbereitet, weil sie ihre gesamte vormals für diesen Zweck betriebene Infrastruktur, inklusive aller Lade - bzw. Industriegleise, und den - vormals sogar in Zentren von dicht bebauten Ballungsgebieten betriebenen Güterbahnhöfen - mittlerweile alle aufgegeben hat und diese Flächen bahnfremden Verwendungszwecken zugeführt wurden.
Vollautonome Lieferungen, für die das Transportangebot öffentlicher Verkehrsmittel mitbenutzt werden soll, lassen die Mitnahme der „Liefer-Roboter“ aber genausowenig zweckmäßig erscheinen , wie es im Ferngüterverkehr nicht zweckmaßig ist, mit der Nutzlast der Container auch ihre Transportfahrzeuge und deren Fahrer über die Schienennetze der Bahnen mitzutransportieren.
Dass dafür aber das „System Schiene“ noch zahlreiche Hausaufgaben - z.B. auch im Bereich der vollautomatischen Be-, Ent- und Um-Ladung von Transportgut/Gepäck zu erledigen hat , ist jedenfalls nicht von der Hand zu weisen.
Dazu … und warum passt das eigentlich dazu?
PS: Hat etwas mit autonomen Fahren generell zu tun.
Die Bahn sollte sich halt mal die Logistik der Fliegerei genauer ansehen! Darauf aufbauend eine eigene angepasste entwickeln. “Von Haus zu Haus“ das gabs schon mal, kannte ich von Modellbahn.
Allerdings wird sie sich dabei sehr schwer tun - allein schon wegen des fehlenden Platzes für die Manipulation von Gepackstücken und Stückgut und fehlenden Einrichtungen (und nicht verfügbarem Personal) zur raschen Verladung in dazu geeignete - aber nicht einmal als Konzept existierende (Gepäck-) Wagons - an nur kurz haltenden Zügen in den - oft erst vor wenigen Jahren gerade erst neu errichteten - Bahnhöfen, die statt Platz für Gepäck und Stückgut (und persönliche Reise-Auskunfts- und Beratungs-Stellen, Tourismusinfostellen, Bahnhofspolizei- , Rettungs- und Sozialdienststellen, … ) dafür sehr wohl Platz für manchmal sogar recht große Einkaufszentren bieten.
Eine nicht mehr ganz neue „Annehmlichkeit“ für Fahrgäste soll offenbar durch das vollständige Fehlen jeder Transporthilfe für schweres Gepäck „geboten“ werden .
Von den Bahnverantwortlichen wird das etwa als wesentlicher Beitrag zu Fortschritt und Bequemlichkeit im öffentlichen Verkehr gewertet ?
Vielleicht aber könnten hier selbstfahrende Laderoboter tatsächlich sinnvoll zum Einsatz kommen.
Ob solche Roboter aber kostengünstiger, als durch die Fahrgäste selbst geschobene Gepäckwagen (mit der technischen Komplexität von Einkaufswägen, wie sie in jedem Supermarkt zum Einsatz kommen) betrieben werden können, ist wohl eher zu bezweifeln.
Dieser Hinweis ist irgendwie abhanden gekommen
Diese Super genauen Uhren, auf kleine Größen gebracht, sind das Um und Auf eines Autonomen Fahrens - man benötig dazu cm genaue Positionsdaten und das zu allen Bedingungen.
Zum Thema selbst … spezielles Containerformat entwickeln, das von Flugzeug, Zügen, Schiffen, letztendlich in einer Art überdimensionierten Rohrpost in den Ballungszentren, bzw. im Haus selbst landet.
Wie bei Rohrpost sorgen Weichen mit “Fühler“ für den korrekten Weg.
PS: Die Idee ist schon alt - stammt nicht von mir!
Mindestens genau so problematisch, wie zu ungenaue Uhrzeiten , mit zu wenig Kommastellen, sind aber schwankende Empfangsverhältnisse für Funksignale von den Navigationssatelliten bei fehlender/eingeschränkter Sichtverbindung zu den Navigationssatelliten oder auch zu terrestrischen Navigations-Sendern.
Solche schwankenden/instabilen Empfangsverhältnisse könnten z.B. durch dichte/schwere Unwetterwolken, in engen Häuserschluchten oder innerhalb von Tunneln bzw. Garagen/Gebäuden (…,) aufreten.
Sie führen dann zu variierenden , aber nicht nur durch unterschiedliche Empfangspositionen verursachten - Laufzeiten der empfangenen Funksignale von den Navigatiosnsatelliten und erschweren bzw. verhindern dadurch die Ermiitlung der genauen Position - nicht nur von vollautonom fahrenden Fahrzeugen.
Durch steigende Wahrscheinlichkeiten für die Kollision von Satelliten mit „Weltraum-Müll“, aber auch durch vielleicht schon „demnächst“ (?) erfolgende kriegerische Handlungen im Weltall , in deren Folge auch mit der gezielten Zerstörung von Satelliten für Navigationszwecke gerechnet werden müsste, könnten betroffene Naviationssysteme sehr schnell ausfallen und alle auf solche satellitengestützte Navigationsysteme angewiesene Technologien - wie z.B. auch fast alle Arten von vollautonom agierenden Maschinen und Fahrzeugen - genau so schnell weitestgehend „unbrauchbar“ werden.
Hochgenaue Uhren könnten dann für präzise Navigation auch nichts mehr nützen.
So wie bei den Landvermessern, muss man immer wieder mit Eichmarken kalibrieren!
Was die Bauern am Feld zusammenbringen muss doch auch möglich sein.
Und genaue UHREN sind das Um und Auf jeglicher Navigation!
Das wussten schon die alten Seefahrer …
Deren Bedeutung sinkt allerdings, wenn wir damit Wegstrecken messen , die mit unbekannter variabler Geschwindigkeit (jedenfalls einer kleineren Lichtgeschwindigkeit als im „Vakuum“- innerhalb der Materie "Luft , " mit ihren zum Empfangszeitpunkt und am Empfangsort unbekannten Dichteschichtungen in verschiedenen Höhen ) von den elektromagnetischen Wellenpaketen der Satellitensignale passiert werden und die dabei passierten Wegstrecken vielleicht bei fehlender Sichtverbindung auch noch durch fallweise Reflexionen vergrößert werden sollten.
Wenn die geforderte Messgenauigkeit in die Größe der Messchwankungen durch variierende Ausbreitungsgeschwindigkeiten von Funkwellen und vielleicht auch durch fallweise - wegen Reflexion von Navigationssignalen - verlängerten Wegstrecken kommen sollten, dann können genauere Uhren, mit noch mehr signifikanten Kommastellen zur Messung der Ausbreitungszeit keine Verbesserung der Messergebnisse mehr liefern.